


Giải thích chi tiết về ba điểm điều khiển chính của chuyển đổi servo, bước và tần số!
Phần điều khiển chuyển động ngoại vi của robot công nghiệp chủ yếu bao gồm ba phần: điều khiển servo, điều khiển bước và điều khiển chuyển đổi tần số. Hãy trả lời từng điểm kiểm soát này.
điều khiển servo
1, Nguyên lý làm việc của động cơ AC servo
Rôto bên trong động cơ servo là một nam châm vĩnh cửu và dòng điện ba pha U/V/W do người lái điều khiển tạo thành một trường điện từ. Rôto quay dưới tác dụng của từ trường này. Đồng thời, bộ mã hóa tích hợp của động cơ sẽ phản hồi tín hiệu đến trình điều khiển và trình điều khiển so sánh giá trị phản hồi với giá trị mục tiêu để điều chỉnh góc quay của rôto. Độ chính xác của động cơ servo được xác định bởi độ chính xác của bộ mã hóa (số dòng).
2, Cấu tạo và phân loại hệ thống servo
Thành phần:
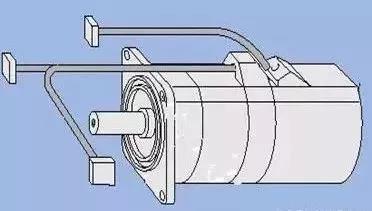
Hệ thống servo là thuật ngữ chung cho các hệ thống điều khiển sử dụng vị trí và góc làm các biến điều khiển. Các hệ thống liên quan đến vị trí và góc, chẳng hạn như vận tốc, vận tốc góc, gia tốc và lực cũng được đưa vào hệ thống servo.
Phân loại:
1. Phân loại theo cấu trúc điều khiển: vòng hở và vòng kín.
2. Phân loại theo bộ phận dẫn động:
Một. Hệ thống servo động cơ bước.
b. Hệ thống servo động cơ DC.
c. Hệ thống servo động cơ AC.
3, Đặc tính của động cơ servo (AC)
1 Độ chính xác định vị cao, động cơ servo thông thường có thể đạt tới 0.036 độ
2 Thời gian đáp ứng nhanh.
3 Điều khiển thuận tiện và linh hoạt, hệ thống điều khiển dễ thực hiện.
4 Có nhiều mẫu có sẵn và các loại khác nhau có thể được chọn tùy theo các môi trường ứng dụng khác nhau.
5 Cung cấp khả năng kiểm soát vòng kín đầy đủ, có thể theo dõi trạng thái hoạt động kịp thời và đưa ra những điều chỉnh, thay đổi phù hợp.
4, Cấu trúc hệ thống servo
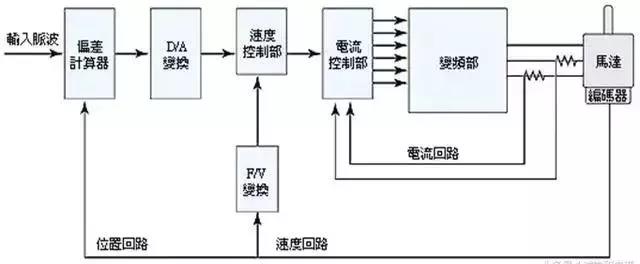
5, Các bước lựa chọn điều khiển servo
1. Xác định các thông số cơ học, tải trọng, độ cứng và các thông số khác.
2. Xác nhận các thông số hành động, chẳng hạn như tốc độ chuyển động, hành trình, thời gian tăng tốc và giảm tốc, chu kỳ, độ chính xác, v.v.
3. Chọn quán tính động cơ, quán tính tải, quán tính chuyển đổi trục động cơ và quán tính rôto.
4. Chọn tốc độ quay của động cơ.
5. Chọn mômen định mức của động cơ. Mômen tải, mômen tăng tốc và giảm tốc, mômen cực đại tức thời và mômen thực tế.
6. Chọn độ phân giải vị trí cơ học của động cơ.
7. Chọn model động cơ dựa trên thông tin trên.
6, Ứng dụng điều khiển servo

Kiểm soát bước
1, Nguyên lý làm việc của động cơ bước
Động cơ bước là một thiết bị truyền động chuyển đổi các xung điện thành chuyển vị góc. Khi trình điều khiển bước nhận được tín hiệu xung, nó sẽ điều khiển động cơ bước quay một góc cố định (gọi là "góc bước") theo hướng đã đặt và vòng quay của nó chạy từng bước ở một góc cố định. Sự dịch chuyển góc có thể được kiểm soát bằng cách kiểm soát số lượng xung để đạt được vị trí chính xác; Đồng thời, tốc độ và gia tốc quay của động cơ có thể được kiểm soát bằng cách điều khiển tần số xung, từ đó đạt được mục tiêu điều chỉnh tốc độ. Động cơ bước có thể được sử dụng như một loại động cơ đặc biệt cho mục đích điều khiển và được sử dụng rộng rãi trong các điều khiển vòng hở khác nhau do đặc tính của chúng là không có lỗi tích lũy (độ chính xác 100%).
2, Phân loại động cơ bước
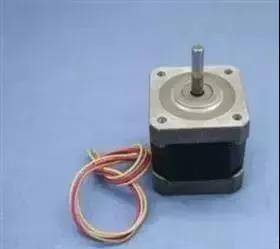
Các động cơ bước thường được sử dụng hiện nay bao gồm động cơ bước phản kháng (VR), động cơ bước nam châm vĩnh cửu (PM), động cơ bước lai (HB) và động cơ bước một pha.
Động cơ bước nam châm vĩnh cửu thường là loại hai pha, có mô-men xoắn và âm lượng nhỏ, góc bước thường là 7,5 độ hoặc 15 độ;
Động cơ bước phản ứng thường là loại ba pha và có thể đạt được công suất mô-men xoắn cao. Góc bước thường là 1,5 độ, nhưng cả tiếng ồn và độ rung đều đáng kể. Mạch từ rôto của động cơ bước phản kháng được làm bằng vật liệu từ tính mềm và có các cuộn dây kích thích nhiều pha trên stato, tạo ra mô-men xoắn bằng cách tận dụng những thay đổi trong độ dẫn từ.
Động cơ bước lai đề cập đến sự kết hợp các ưu điểm của động cơ nam châm vĩnh cửu và động cơ phản kháng. Nó được chia thành hai pha và năm pha: góc bước của hai pha thường là 1,8 độ, trong khi góc bước của năm pha thường là 0,72 độ. Loại động cơ bước này được sử dụng rộng rãi nhất.
3, Hệ thống động cơ bước
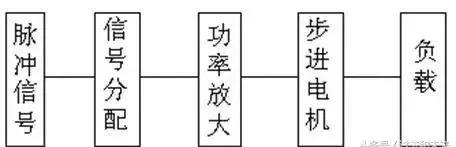
1. Thuật ngữ chỉ báo tĩnh điện của động cơ bước
Một. Số pha: Số cặp cuộn dây kích thích tạo ra từ trường N và S khác nhau. Thường được biểu thị bằng mb Số nhịp: Số xung hoặc trạng thái dẫn điện cần thiết để hoàn thành một sự thay đổi định kỳ trong từ trường được biểu thị bằng n hoặc đề cập đến số xung cần thiết để động cơ quay qua một góc bước răng.
c. Góc bước: tương ứng với tín hiệu xung, góc quay rôto động cơ bị dịch chuyển θ Biểu thị.
d. Mô-men định vị: Mô-men xoắn khóa của chính rôto động cơ khi động cơ không được cấp nguồn (gây ra bởi sự hài hòa trong hình dạng răng từ trường và các lỗi cơ học).
đ. Mômen tĩnh: Mômen khóa trục động cơ khi động cơ không quay dưới tác động tĩnh điện định mức.
2. Các chỉ báo động lực học và thuật ngữ của động cơ bước
Một. Độ chính xác góc bước: Sai số giữa giá trị thực tế và giá trị lý thuyết của góc bước đối với mỗi vòng quay của động cơ bước.
b. Mất bước: Số bước mà động cơ thực hiện trong quá trình vận hành không bằng số bước lý thuyết. Gọi là mất bước.
c. Góc lệch: Góc mà trục răng rôto lệch khỏi trục răng stato.
d. Tần số khởi động không tải tối đa: Tần số tối đa mà tại đó động cơ có thể khởi động trực tiếp mà không tải dưới một hình thức truyền động, điện áp và dòng điện định mức nhất định.
đ. Tần số hoạt động không tải tối đa: Tần số tốc độ tối đa của động cơ không tải dưới một hình thức truyền động, điện áp và dòng điện định mức nhất định.
f. Đặc tính tần số mô-men xoắn vận hành: Đường cong biểu thị mối quan hệ giữa mô-men đầu ra và tần số được đo bởi động cơ trong quá trình vận hành trong các điều kiện thử nghiệm nhất định được gọi là đặc tính tần số mô-men xoắn vận hành.
4, Lựa chọn động cơ bước
1. Lựa chọn góc bước: Góc bước của động cơ phụ thuộc vào yêu cầu về độ chính xác của tải.
2. Lựa chọn mômen tĩnh: Việc lựa chọn mômen tĩnh dựa trên tải trọng làm việc của động cơ. Nói chung, mômen tĩnh phải ở trong khoảng 2-3 lần tải ma sát.
3. Lựa chọn dòng điện: Do các thông số dòng điện khác nhau nên đặc tính vận hành cũng khác nhau rất nhiều. Dòng điện của động cơ có thể được xác định dựa trên đường cong đặc tính tần số mô-men xoắn.
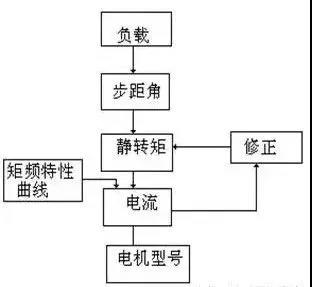
5, Một số đặc điểm của động cơ bước
1. Độ chính xác của động cơ bước thông thường là 3-5% góc bước và không tích lũy.
Nhiệt độ tối đa cho phép trên bề mặt động cơ bước thường trên 130 độ C.
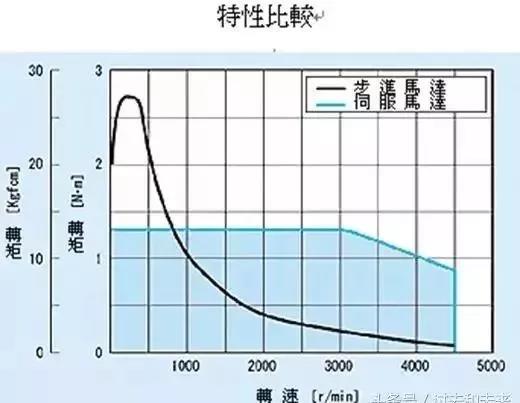
Mô-men xoắn của động cơ bước sẽ giảm khi tốc độ tăng.
4. Động cơ bước có thể hoạt động bình thường ở tốc độ thấp, nhưng nếu vượt quá tốc độ nhất định thì không thể khởi động và kèm theo tiếng huýt sáo.
5. Nên sử dụng động cơ bước trong các tình huống tốc độ thấp - tốc độ không được vượt quá 1000 vòng/phút.

VI So sánh hiệu suất giữa hai loại động cơ
1. Độ chính xác điều khiển khác nhau
Góc bước của động cơ bước lai năm pha thường là {{0}},72 độ và 0,36 độ. Độ chính xác điều khiển của động cơ servo AC được đảm bảo bởi bộ mã hóa quay ở đầu sau của trục động cơ. Đối với động cơ có bộ mã hóa dòng 2500 tiêu chuẩn, xung tương đương của nó là 360 độ /10000=0.036 độ và độ chính xác của mô tơ servo cao hơn độ chính xác của động cơ bước.
2. Đặc tính tần số thấp khác nhau
Động cơ bước dễ bị rung tần số thấp ở tốc độ thấp. Động cơ AC servo chạy rất êm và không bị rung ngay cả ở tốc độ thấp.
3. Khả năng quá tải khác nhau
Động cơ bước thường không có khả năng quá tải. Động cơ AC servo có khả năng quá tải mạnh.
4. Hiệu suất hoạt động khác nhau
Điều khiển động cơ bước là điều khiển vòng hở. Nếu tần số khởi động quá cao hoặc tải quá lớn sẽ dễ gây ra hiện tượng mất bước hoặc tắc nghẽn rôto. Nếu tốc độ quá cao khi dừng xe dễ gây ra tình trạng vượt tốc. Hệ thống truyền động AC servo là điều khiển vòng kín và người lái có thể lấy mẫu trực tiếp tín hiệu phản hồi của bộ mã hóa động cơ. Cấu trúc bên trong của vòng lặp vị trí và tốc độ thường không gây ra hiện tượng mất bước hoặc nhảy vọt của động cơ bước và hiệu suất điều khiển đáng tin cậy hơn.
5. Hiệu suất đáp ứng tốc độ khác nhau
Phải mất 200-400 mili giây để động cơ bước tăng tốc từ tốc độ nghỉ lên tốc độ làm việc (thường là vài trăm vòng quay mỗi phút). Hiệu suất tăng tốc của hệ thống servo AC là tốt. Lấy động cơ servo AC Panasonic MSMA 400W làm ví dụ, chỉ mất vài mili giây để tăng tốc từ tĩnh đến tốc độ định mức 3000RPM và có thể được sử dụng trong các tình huống điều khiển yêu cầu dừng khởi động nhanh
6. Đặc tính tần số mô-men xoắn khác nhau
Mômen đầu ra của động cơ bước giảm khi tốc độ tăng và giảm mạnh ở tốc độ cao hơn. Động cơ servo AC tạo ra mô-men xoắn không đổi.
Tóm lại, hệ thống servo AC hoạt động tốt hơn động cơ bước ở nhiều khía cạnh hiệu suất. Nhưng trong một số trường hợp nhu cầu thấp, động cơ bước thường được sử dụng làm động cơ điều hành. Do đó, trong quá trình thiết kế hệ thống điều khiển, cần xem xét toàn diện nhiều yếu tố như yêu cầu điều khiển và chi phí và lựa chọn động cơ điều khiển phù hợp.
Kiểm soát tần số thay đổi
1, Giới thiệu về General Motors
Động cơ xoay chiều lồng sóc ba pha là loại động cơ cảm ứng phổ biến nhất, cấu tạo và đặc điểm của nó như sau:
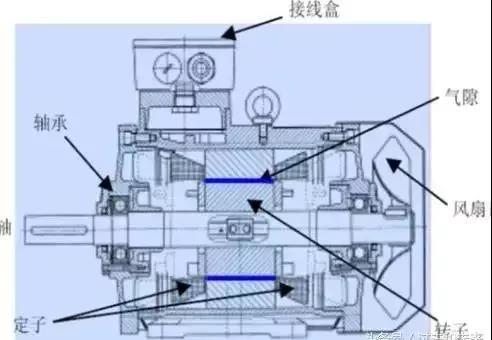
感应电机的构造示意图
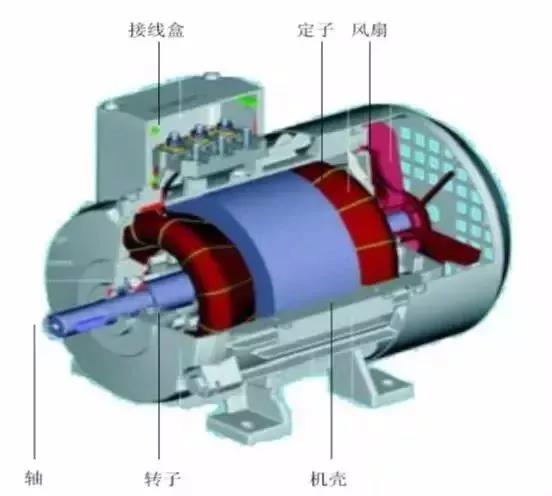
Sơ đồ cấu tạo động cơ
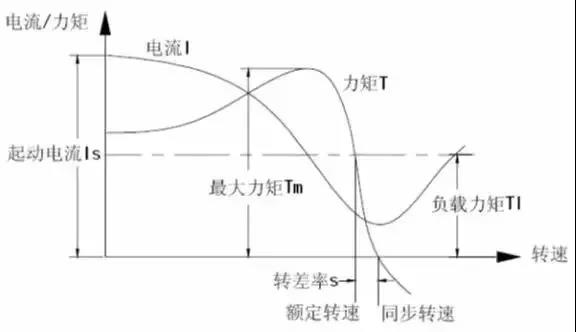
2, Nguyên lý và cấu tạo của bộ biến tần
Bộ biến tần là một thiết bị điều khiển có thể thay đổi tốc độ của động cơ xoay chiều một cách dễ dàng và tự do. Phương pháp thay đổi tốc độ của động cơ AC như sau.
Bộ biến tần thực hiện việc điều chỉnh tốc độ bằng cách thay đổi tần số nguồn điện của động cơ AC:
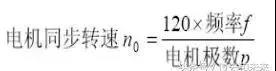
变频器的构成如下:
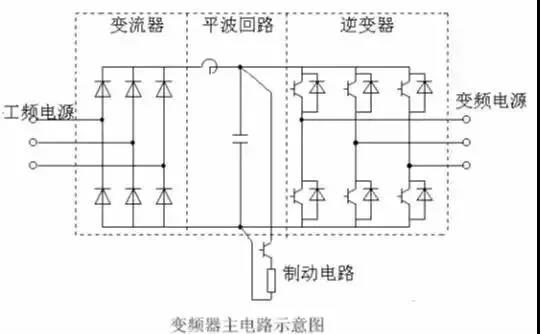
1. Bộ chuyển đổi (bộ chỉnh lưu)
Bộ chỉnh lưu cầu diode được sử dụng rộng rãi, như trong Hình 1, nó chuyển đổi nguồn điện tần số nguồn thành nguồn điện một chiều. Hai bộ biến tần bóng bán dẫn cũng có thể được sử dụng để tạo thành một biến tần đảo ngược, có thể thực hiện hoạt động tái tạo do hướng nguồn có thể đảo ngược của nó.
2. Mạch sóng phẳng
Trong điện áp DC được chỉnh lưu của bộ chỉnh lưu có điện áp dao động gấp 6 lần tần số nguồn điện và dòng điện xung do biến tần tạo ra cũng gây ra sự thay đổi điện áp DC. Để ngăn chặn sự dao động điện áp, cuộn cảm và tụ điện được sử dụng để hấp thụ điện áp xung (dòng điện). Khi công suất thiết bị nhỏ, nếu có giới hạn trong các thành phần bao gồm nguồn điện và mạch chính thì có thể bỏ qua điện cảm và có thể sử dụng mạch sóng phẳng đơn giản.
3. Biến tần
Không giống như bộ chỉnh lưu, bộ biến tần chuyển đổi nguồn DC thành nguồn AC ở tần số yêu cầu, cho phép sáu thiết bị chuyển mạch dẫn điện và tắt trong một khoảng thời gian xác định trước, tạo ra 3-đầu ra AC pha.
4. Mạch phanh
Khi sử dụng động cơ không đồng bộ trong vùng hãm tái sinh (có tốc độ trượt âm), năng lượng tái tạo được tích trữ trong tụ điện mạch sóng phẳng, khiến điện áp DC tăng lên. Nói chung, năng lượng tích lũy theo quán tính của hệ thống cơ khí (bao gồm cả động cơ điện) lớn hơn năng lượng được tích trữ bởi tụ điện. Khi cần phanh nhanh, có thể sử dụng bộ biến tần đảo chiều để cung cấp phản hồi cho nguồn điện hoặc thiết lập mạch hãm (công tắc và điện trở) để tiêu thụ năng lượng tái tạo, nhằm ngăn điện áp mạch DC tăng cao.
3, Mục đích ứng dụng và mục đích của bộ biến tần
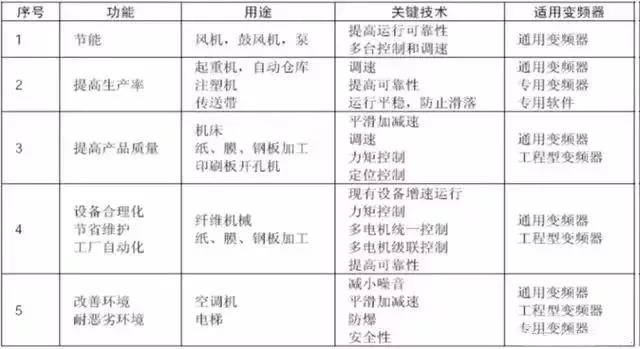
Bộ truyền động tốc độ thay đổi bao gồm bộ biến tần và động cơ AC được gọi là bộ biến tần và mục đích chức năng của nó như sau. Giữa chúng có thể có mối tương quan lẫn nhau nhưng thực tế không có sự phân loại rõ ràng. Bảng này chỉ mang tính chất tham khảo.
Miễn phí


